


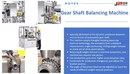

Den to-stations automatiske balanceringsmaskinstruktur består af dynamisk balancemåling, de-duplikering af to stationer og robottransportør. Måle stationens funktion er at måle størrelsen og fasen af ubalancemængden på rotorens to korrektionsplan og stoppe rotoren på fasen af en af korrektionsoverfladeabalancerne (ubalancen af korrektionsoverfladen af rotoren er lodret nedad). Afvægtstationen har til opgave at korrigere ubalancemængden på rotorens to korrektionsflader og bruge fræsning eller boring til afvægt. Robotransportøren er ansvarlig for at måle og de-duplikere rotoren på to stationer.

Arbejdsprocessen er som følger: Måling og afvægtning af to stationer i samme bearbejdning overføres rotoren til målestationens opgave til afgangsstationen for drift, og rotoren fuldført af deklarationsopgaven overføres til måle stationen til test, som opfylder balancekravet. Derefter skal du fjerne den og udskifte den med en ny rotor. Ellers vil det blive overført til afløbsstationen i 2 gange for at fjerne vægten. Hvis det overstiger 3 gange, vil det ikke opfylde kravene, det vil sige, det vil blive kasseret og erstattet med en ny rotor. Loop på denne måde


